AI가 화면 밖으로 나오고 있습니다. 이번 주 Google은 실험을 계획하고 이를 실제 실험실 로봇에 전달하는 AI 에이전트를 선보였으며, 네덜란드의 한 기계는 컴퓨터 비전을 사용해 스스로 꺾꽂이 모를 심었습니다. 여기에 에이전트를 위한 DeepSeek의 새로운 검색 도구, CERN과 Mistral의 물리 모델 개발 계획, 모든 생각을 글로 쓰지 않고도 추론하는 에이전트에 관한 논문 소식을 더했습니다.
1. 이제 실제 실험실 로봇을 제어하는 Google의 AI 에이전트
10월 16일, Google Research는 오픈소스 PyLabRobot 프레임워크를 기반으로 구축된 실험실 워크셀의 라이브 디지털 트윈인 VERID(VERified Infrastructure for Discovery Laboratories)를 공개했습니다. 이 시스템은 로봇 팔, 각 웰(well)의 액체, 시약 및 남은 피펫 팁을 추적합니다. AI 에이전트는 먼저 이 모델에서 프로토콜을 예행연습할 수 있으며, 하드웨어가 수행할 수 없는 명령은 안전 점검을 통해 차단됩니다.
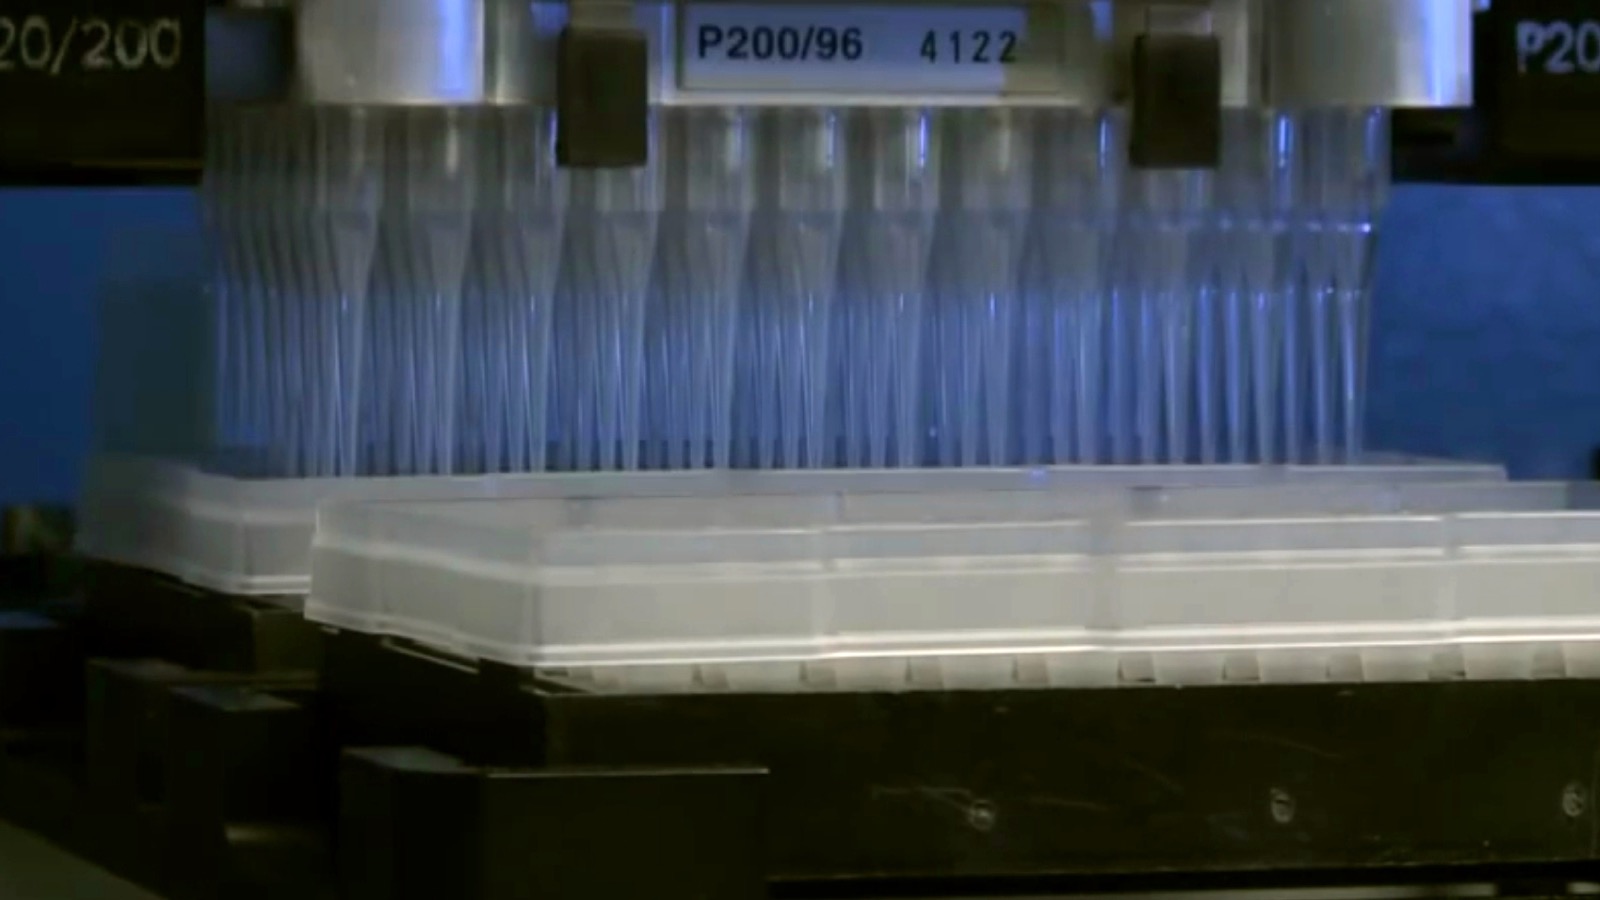
결과는 구체적입니다. 알파-트롬빈(alpha-thrombin)에 대한 압타머(aptamer)를 설계할 때, 3번의 설계-테스트 라운드에 걸쳐 적중률이 0%에서 26.0%, 그리고 42.1%로 상승했습니다. 단백질 설계 워크플로우는 많은 고형 종양에서 과발현되는 단백질인 FAP에 대해 한 자릿수 나노몰(nanomolar) 친화력을 가진 결합체를 생성했습니다.
주의할 점: 이것은 아직 동료 평가를 거치지 않은 연구용 프로토타입이며, 인간이 설계된 모든 시퀀스를 승인하고 프로토콜을 검증하며 로봇의 작동을 감독해야 합니다.
▶ 원본 게시물에서 Google의 VERID 영상 보기
2. 시간당 최대 3,000개의 꺾꽂이 모를 심는 네덜란드의 AI 로봇
네덜란드 기업 TTA-ISO는 2026년 7월에 CuttingPlanter 2.0을 출시했기 때문에 이것이 최신 뉴스는 아니지만, 동일한 변화의 흐름을 보여줍니다. CuttingVision 소프트웨어는 넓은 컨베이어에 있는 꺾꽂이 모를 관찰하고 심을 준비가 된 것을 골라냅니다. 그런 다음 전기 틸팅 그리퍼가 각각을 일정한 깊이로 심고, 놓친 꺾꽂이 모는 다시 돌아갑니다.
TTA-ISO는 시간당 최대 3,000개의 꺾꽂이 모를 처리한다고 밝혔습니다. 이는 독립적인 측정값이 아닌 제조사의 최대치이며, 실제 속도는 작물에 따라 다릅니다. 많은 온실에서 번식 작업은 여전히 수작업으로 이루어지기 때문에 이와 같은 기계가 중요합니다.
▶ CuttingPlanter 2.0 작동 영상 보기 (TTA-ISO) · LinkedIn
3. AI 에이전트에게 웹 검색을 개방한 DeepSeek
10월 19일, DeepSeek은 개발자의 AI 에이전트가 DeepSeek을 통해 웹을 검색하고 페이지를 읽을 수 있게 해주는 Search와 Fetch라는 두 가지 API를 출시했습니다. TechNode의 보도에 따르면 가격은 성공적인 요청 1,000건당 5위안(약 0.70달러)이며, 실패한 요청, 결과가 없는 경우 및 시간 초과에 대해서는 요금이 청구되지 않습니다.
이틀 전 DeepSeek은 모델을 V4.1 Flash-1017로 업데이트했으며, 회사 측에 따르면 추론, 코딩 및 에이전트 작업 성능이 향상되었습니다. 가중치는 MIT 라이선스 하에 Hugging Face에 공개되어 있습니다. 이러한 성능 향상은 DeepSeek의 자체적인 주장입니다.
4. 물리용 AI 모델을 계획하는 CERN과 Mistral
10월 15일, CERN과 프랑스의 AI 기업 Mistral이 장기적인 파트너십을 위한 의향서에 서명했습니다. 첫 번째 목표는 ‘대형 물리 모델(Large Physics Model)’로, CERN은 이를 LHC에서 시뮬레이션된 수십억 건의 양성자-양성자 충돌 데이터를 학습한 최초의 충돌기 물리학용 파운데이션 모델이라고 부릅니다. 이 모델은 충돌을 재구성하고 입자를 식별하며 예상치 못한 신호를 표시하는 데 도움을 줄 수 있습니다.
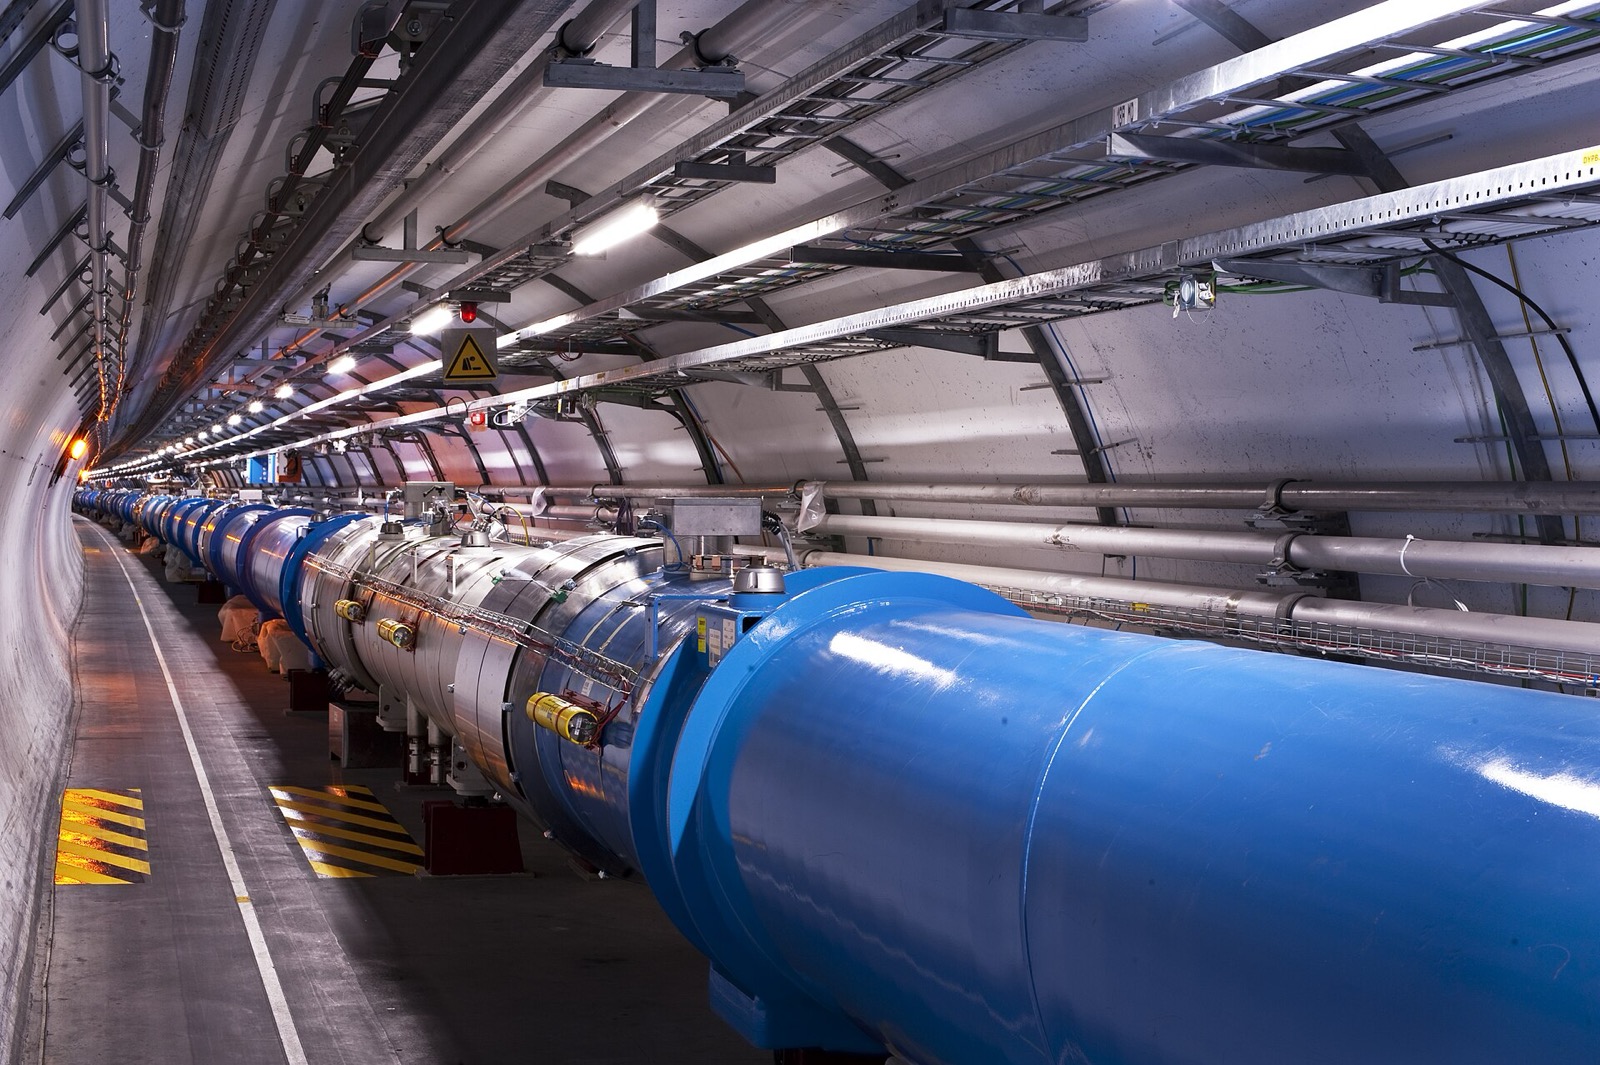
이는 아직 계획 단계일 뿐 실제 작동하는 시스템은 아닙니다. 같은 주에 Mistral은 500만 개에서 2억 900만 개의 매개변수를 가진 예측 모델인 Timestral을 출시했습니다. Mistral은 가장 큰 모델이 GIFT-Eval, TIME 및 fev-bench에서 1위를 차지했다고 밝혔으나, 이는 회사가 자체적으로 보고한 결과입니다.
5. 단어 없이 추론하는 에이전트
arXiv에 게재된 Jiaru Zou, James Zou 및 공동 저자들의 논문 사전 인쇄본인 ‘하이브리드 추론 에이전트(Hybrid Reasoning Agents)’는 에이전트가 숨겨진 내부 형식으로 생각하고 자신이 취하는 행동만 쓰도록 합니다. 저자들은 표준 에이전트와 비교하여 출력 토큰이 35.5%에서 54.7% 감소하고 추론 속도가 1.8배에서 2.6배 더 빠르다고 보고했습니다. 이 논문은 10월 19일 Hacker News에서 가장 많이 논의된 논문 중 하나였습니다.
이는 논문 자체의 수치이며 아직 동료 평가를 거치지 않은 연구입니다. 더 저렴하고 빠른 에이전트가 있어야만 위에서 언급한 로봇과 실험실 시스템이 실용화될 수 있기 때문에 이 아이디어는 매우 중요합니다.
오늘 Hacker News에 올라온 또 다른 소식
Linux 7.3이 출시되었습니다. 3,021명의 개발자가 참여해 18,765개의 비병합(non-merge) 커밋을 기록한 역대급 릴리스입니다. Construction Physics는 로봇을 훈련시키는 데 실제로 무엇이 필요한지 묻습니다. 그리고 3Blue1Brown은 지금보다 수학을 공부하기 좋은 시기는 없었다고 주장합니다:
출처
- Google Research: 생물학적 현실에 AI 에이전트 접목하기 (2026년 10월 16일)
- PyLabRobot 공식 문서
- TSN Media: Google AI 습식 실험실 에이전트
- TTA-ISO: CuttingPlanter 2.0
- TTA-ISO: 새로운 CuttingPlanter 2.0 소개 (2026년 7월)
- TechNode: DeepSeek, 웹 검색 및 페이지 가져오기 API 출시 (2026년 10월 19일)
- TechNode: DeepSeek, V4.1 Flash-1017 출시 (2026년 10월 19일)
- CERN: CERN과 Mistral, 과학용 AI 가속화를 위한 협력 발표 (2026년 10월 15일)
- Mistral AI: Timestral (2026년 10월 15일)
- arXiv 2610.18861: 하이브리드 추론 에이전트(Hybrid Reasoning Agents)
- LWN: Linux 7.3 출시
- Construction Physics: 로봇을 훈련시키는 방법(How to train your robot)
- YouTube의 3Blue1Brown
답글 남기기